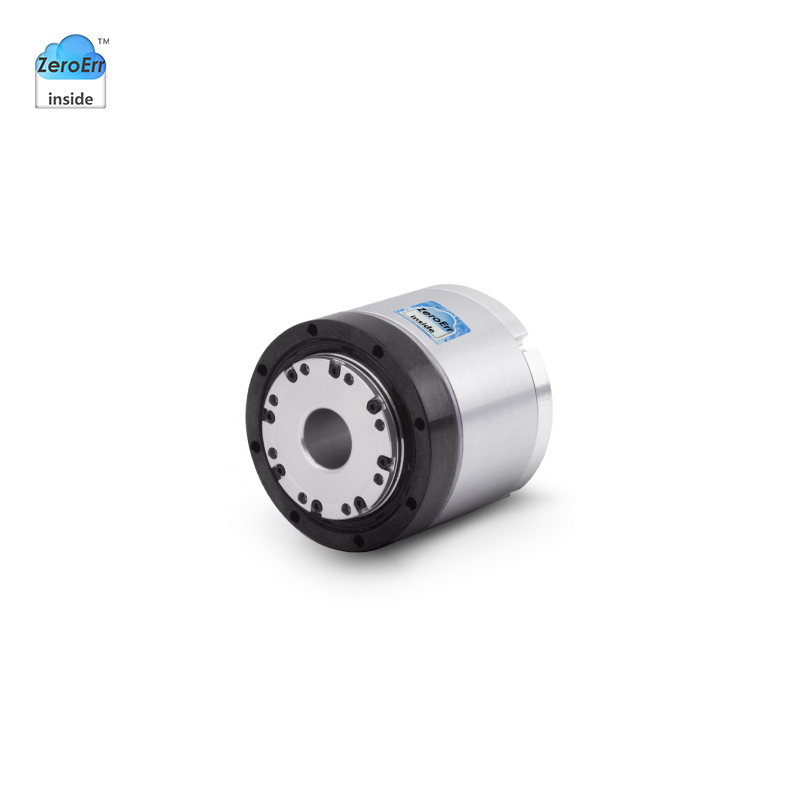
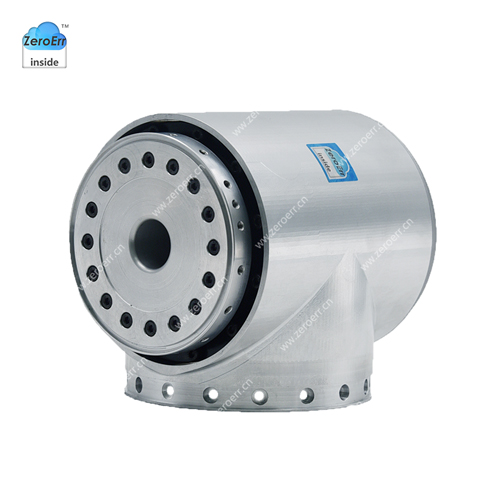
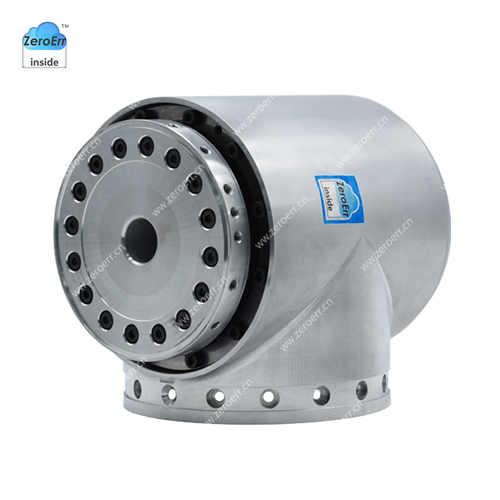
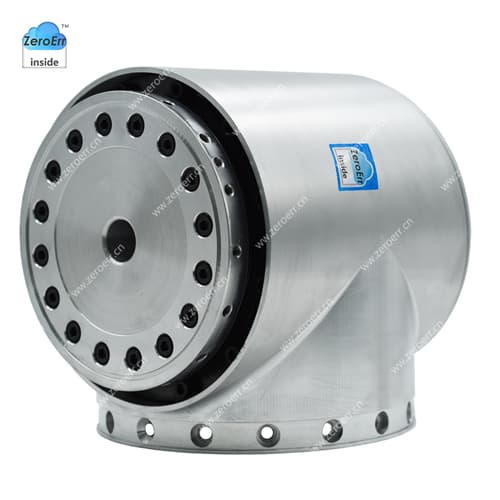
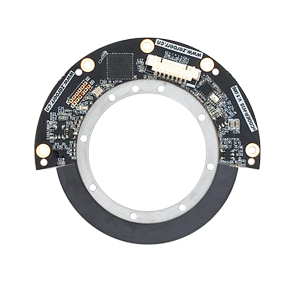

AI 驱动关节模组
完成接线后,直接告诉本地 AI 你想让关节怎么运行;使用 EtherCAT 时,同时说明关节的完整型号。
功能演示
工具包下载
ZeroErr 关节模组公开协议工具包 V2.1.1-rc4
CANopen / EtherCAT · Python 3.10+ · ZIP,14.5 MB
如何开始
-
连接关节模组
完成供电、急停和通信接线,确认关节周围无干涉、线缆有运动余量。
-
告诉 AI 运行目标
直接描述你想让关节怎么运行;使用 EtherCAT 时,同时告诉 AI 关节的完整型号。
“我接的是 80H80I-BM-18EN,让它转 30 度再回来”
AI 会完成设备识别、安全确认、执行、停机、失能和结果回报;必要时会再确认设备配置。运动前请确认急停可用,机械与线缆有足够余量。
 粤公网安备 44030602007887号